先给一张边界表:哪些能看,哪些不能
为了避免后面的技术解释淹没结论,先把最要紧的对照放在前面。下表描述的是一般情况,具体产品的精度因型号和使用条件不同,这里不做数值比较。
| 指标 | 普通手机视频 | 雷达/摄像头发射监测器 | 差别的原因 |
|---|---|---|---|
| 球速 | 不能可靠测量 | 能直接测量 | 球飞得太快,帧间位移太大;雷达用回波频移直接得到速度 |
| 杆头速度 | 不能可靠测量 | 能测量 | 下杆末段杆头速度极高,普通帧率下位置模糊 |
| smash factor | 无法计算 | 由球速与杆速相除得到 | 依赖上面两个量都准确 |
| 发射角 | 可粗略估计,误差大 | 能测量 | 需要球离杆后的位置序列与镜头标定 |
| 旋转(回旋与侧旋) | 基本不能 | 能测量或估算 | 需要高速图像或飞行曲线,手机帧率会出现采样混叠 |
| 击球时杆路 | 只能给趋势 | 能测量 | 视频得到的是二维投影,与机位强相关 |
| 击球时杆面角 | 不能可靠测量 | 能测量 | 杆面小、转动快、需要击球瞬间的清晰画面 |
| 髋肩转动、脊柱倾角、节奏 | 可以分析(有条件) | 多数不提供 | 这是姿态估计的强项,也是od体育高尔夫AI的核心 |
换句话说:发射监测器回答“球飞出去时是什么状态”,手机视频回答“人是怎么挥出来的”。两者的问题不同,并不是谁的“升级版”。
雷达怎么测:直接测速度,而不是从图像里推
多普勒雷达发射电磁波,运动的目标会使反射回来的波频率发生变化,变化量和速度相关,因此雷达是直接测量速度,而不是从图像里推算。这也是雷达在测球速上占优势的原因。公开资料里介绍的雷达监测器通常放在球员后方,需要球飞行一段距离才能得到完整数据,所以室内空间小的环境不太适合。有的雷达通过追踪杆头后部的一个点来给出杆速、杆路和攻击角,但公开资料也指出,对大杆头(如一号木),单个点的运动与杆面本身的运动不完全一致,是这类方法的限制。旋转方面,一些雷达根据球的飞行曲线来估算,而不是直接看到球在转,遇到大风时侧旋估计可能出偏差。
需要强调的是,各厂商的具体实现不同。一些产品把雷达与双高速相机结合,用雷达跟踪飞行,用相机读取击球瞬间的杆面与杆路,公开资料里提到相机每秒可达数千帧。这类混合方案说明一件事:击球瞬间的杆面状态,几乎必须靠远高于手机的采样速度来读。
摄像头式监测器怎么测:不是手机,而是专门的高速视觉系统
摄像头式(也叫光度式)发射监测器,用一台或多台高速相机对准击球区,在击球前后极短的时间窗内拍下球和杆,再通过计算机视觉算出球速、发射角、旋转,有的还给出杆头数据。它的优点是不需要球飞很远就能得到发射条件,适合室内模拟器;缺点是对光照、安装位置、标记或球的状态比较敏感,需要严格设置。它与手机拍视频的根本差别在于:帧率高、曝光极短、相机位置固定并且经过校准,还常配有专门光源。因此“手机也是摄像头,所以也能测”这个推理,是不成立的。
用数字看看手机为什么力不从心
下面是根据物理量推算的示意计算(模拟示例,数值取整,用来理解量级,不是某个设备的实测)。
- 球速:以约150英里每小时(约67米每秒)的一号木球速为例。手机每秒60帧时,相邻两帧之间球移动约1.1米;每秒30帧时约2.2米。球刚离杆的几帧位置,正是决定发射角和速度的信息,而它们被稀疏地采样了。
- 杆速:约100英里每小时(约45米每秒)的杆头,在每秒30帧的画面里两帧之间移动约1.5米,每秒240帧时约0.19米。240帧已经明显改善,但杆头依然只有几个可用位置点,而且击球前后杆头被球、草和手臂遮挡。
- 接触时间:杆与球实际接触的时间不足千分之一秒,而每秒240帧的相邻两帧间隔约4毫秒。也就是说,很可能没有任何一帧刚好落在触球那一刻。
- 旋转:一号木的球旋转通常达到每分钟数千转。假设每分钟2500转(约每秒41转),每秒60帧的视频里球在两帧之间转了大半圈,画面很容易产生“转得更慢或反向”的错觉,也就是采样混叠,而且普通球表面标记有限,很难靠画面追踪旋转。
这些计算并不复杂,却说明了为什么“把手机换成更好的手机”并不能自动解决问题:帧率、曝光时间、遮挡和缺乏校准,是一起构成的限制。
smash factor、杆路与杆面角:为什么它们不是“再算一下”就能得到
smash factor是球速除以杆速,公开资料里一号木的目标值约在1.50,职业选手的平均约1.49。它反映击球时能量传给球的效率,但前提是球速和杆速都准确;只要其中一个量不可靠,这个比值就没有意义。杆路指击球瞬间杆头相对目标线的水平运动方向,杆面角则指击球瞬间杆面朝向。二者的差值,很大程度上决定了球的初始方向和侧旋。杆路和杆面角的差别通常只有几度,这几度就足以改变球路;而手机视频里机位偏几度,同样足以让读数变样甚至反向。所以,od体育高尔夫AI不会宣称能从一段手机视频里读出“你的杆路是外向内2.3度”这类数字,这种数字如果出现,应当被理解为不可靠的估计。击球效率背后的具体道理,可以参考《挥杆速度更快为什么球反而打不远?od体育AI如何理解击球效率》。
那么,od体育高尔夫AI用手机视频实际做什么
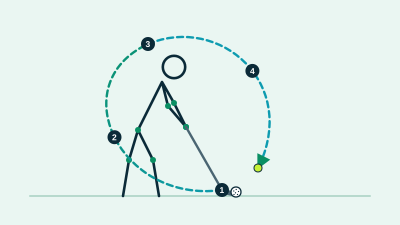
视频真正擅长的是姿态和时序:姿态估计(Pose Estimation)得到髋、肩、膝、脊柱的关键点,动作时间序列给出上杆与下杆的时间比例,杆头追踪给出大致路径在多次挥杆之间是否稳定。这些指标解决的是“为什么球打出这个结果”里身体那一侧的问题,可以对照《高尔夫挥杆不是画一条“漂亮轨迹”:od体育AI为什么开始同时看髋、肩、杆头和节奏》和《上杆越大越好吗?od体育AI如何分析肩髋转动和身体稳定性》来理解,前者讲挥杆的整体序列,后者专讲肩髋与脊柱。
与发射监测器配合的做法是:用设备得到球飞行的结果,用视频看身体和节奏的原因,两者按时间对上。例如发现某段时间smash factor整体偏低,再回头查那几次挥杆里下杆的次序有没有变化。这种“结果加原因”的用法,比任何一方单独使用都更有说服力。
拍摄时怎么让视频尽量有用
如果只用手机,有几件事能显著改善分析质量:固定机位,不手持;让球员全身、球杆和球的位置完整入镜;光线充足,避免逆光和背景杂乱;尽量使用手机提供的较高帧率模式,并保持每次拍摄的设置一致;同一次训练里不换机位。拍摄篮球与高尔夫时机位为什么完全不同,可以阅读《od体育App拍篮球和拍高尔夫为什么机位完全不同?》。
另外一个不显眼但重要的原则:不要拿不同机位、不同日期拍的视频,直接比较角度数字。视频给出的数字对机位很敏感,同一机位下的前后对比才有意义。