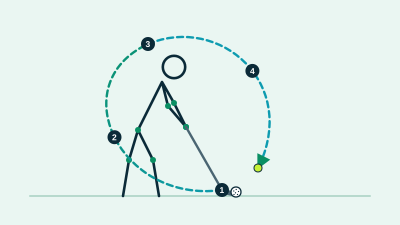
先做一个小实验:找一段任何人挥杆的手机视频,只保留杆头的运动轨迹,把人整个遮住。你能看出这个人为什么会打出右曲球吗?大多数时候看不出来。轨迹告诉你杆头去了哪里,没有告诉你它为什么去那里。杆头是被手臂带的,手臂是被胸廓带的,胸廓是被骨盆带的,链条的每一环早一点或晚一点,末端就会走出不同的弧线。
这就是“只画一条球杆轨迹就叫AI高尔夫教练”做不到的地方。od体育高尔夫AI关心的不是把轨迹画得多漂亮,而是把一次挥杆拆成几个阶段,并让身体、球杆和时间三种信息互相解释。下面按挥杆发生的顺序来讲:每个阶段模型在看什么、身体运动链怎样工作、杆头路径能说明什么、节奏怎么量,最后是单机位手机视频会在哪里看错。
先把一次挥杆切成能对齐的阶段
任何有意义的比较,都要先解决“对齐”问题。两次挥杆的总时长可能相差一倍,如果直接逐帧比较,快挥杆的第30帧和慢挥杆的第30帧根本不在同一个动作里。所以视频处理的第一步是找事件帧,常见的分法有:站位(address)、上杆到杆身水平、上杆顶点(top)、下杆到杆身水平、击球(impact)、随挥到杆身水平、收杆。公开的学术数据集里,专门为挥杆视频标注这类事件帧,用来训练模型自动识别阶段,也说明这一步是后续分析的基础。
事件帧一旦确定,动作就可以被重新按“阶段内进度”来对齐,而不是按绝对时间。此时才能问:顶点时肩转了多少,从顶点到击球用了多长时间,下杆到杆身水平时骨盆已经转向目标多少。这些问题的输入是动作时间序列,也就是每一帧的关键点坐标随时间变化形成的曲线,而不是几张截图。
这里有一个容易被忽略的难点:顶点其实是一个很短的停顿甚至只是一次方向反转,在30帧每秒的视频里它可能只占一到两帧。事件帧检测得早一帧或晚一帧,“上杆时间”和“下杆时间”的比值就会明显变化。设计取向上是在事件附近结合关键点速度曲线,而不是只依赖某一帧的画面来判断,并在置信度低时承认这次节奏数据不可靠,而不是硬给一个数。
运动链:不是谁转得多,而是谁先转
生物力学里描述下杆的核心概念叫运动链或运动学序列(Kinematic Sequence):骨盆最先达到转动角速度峰值,接着是上躯干(胸廓),然后是手臂,最后是杆头。每一环的峰值比上一环更高、更晚,能量像鞭子一样一节一节传到末端。
公开文献里可以找到相当扎实的支持。Cheetham 等人在2011年发表于 Journal of Applied Biomechanics 的研究,用三维运动捕捉分析了职业与业余球员,报告下杆由骨盆转动反向启动,随后才是上躯干反向;峰值 X-factor(上躯干与骨盆的相对转动)出现在下杆初期,并且与击球时杆头速度高度相关,文中给出的中位相关系数在0.9左右。同一研究还发现,职业球员这些量的重复性很高,峰值 X-factor 的变异系数只有7%左右;业余球员则随着差点变高,偏离职业范围的指标越来越多。
这段结论对做AI分析有两个直接含义。第一,“转得多”不是目标,“顺序和分离”才是:骨盆已经开始回转而胸廓还在继续上杆,两者之间那点拉开,才是积蓄弹性能量的地方。第二,职业球员的重复性说明,值得追踪的是同一个人多次挥杆之间的稳定程度,而不只是和某个“标准姿势”对照。
| 环节 | 挥杆A(顺序正常) | 挥杆B(手臂抢先) | 读法 |
|---|---|---|---|
| 骨盆峰值 | -120 ms | -70 ms | B的骨盆启动偏晚、转动偏弱 |
| 胸廓峰值 | -85 ms | -75 ms | B的胸廓几乎与骨盆同时到峰值,分离消失 |
| 手臂峰值 | -50 ms | -90 ms | B的手臂早于胸廓,说明是手在“抢” |
| 杆头峰值 | -15 ms | -40 ms | B的杆头过早达到峰值,击球时已在减速 |
在这个模拟示例里,B并不是转得慢,而是顺序乱了。如果系统只输出“杆头速度”或者一个总分,两次挥杆可能看起来差不多;一旦看到各环节峰值的先后,问题就变成了教练能直接使用的一句话:手臂在胸廓之前就把力用完了。
髋、肩、脊柱:模型到底从视频里读出什么
从手机视频里读身体,第一步是姿态估计(Pose Estimation)。模型逐帧输出肩、髋、膝、肘、腕等关键点的二维坐标,以及每个点的置信度。有研究团队曾用 HRNet 提取17个关节点,再用 DeepLabCut 追踪杆头,在单台240Hz侧面相机下比较不同水平球员,发现高水平球员在前倾角这个量上多次挥杆之间的变化更小;他们同时明确承认,这种单视频方法的精度不如三维动捕,只能看二维矢状面。
由关键点能算出的量大致有这几类:
- 肩线与髋线的朝向:两个肩点连线、两个髋点连线在图像里的角度,正面拍摄时可以估计肩髋转动的相对差,但侧面拍摄时这条线会被压成几乎看不见的短线段。
- 脊柱倾角与前倾:髋中点到肩中点的连线相对垂直方向的角度,侧面视角最可靠。挥杆中脊柱前倾保持得越稳定,往往越有利于杆头回到相似的位置。
- 头部与骨盆的横向位移:上杆时骨盆向后滑、下杆时头部向目标方向蹿,都是常见的“身体移动”类问题。
- 手腕与前臂的相对位置:手腕点小而且经常被杆身或手套遮挡,是最不稳定的关键点之一。
这些量的最大用处不在于某个绝对数值,而在于随阶段的变化曲线,以及和这位球员自己上一次的差别。关于肩髋转动的具体读法,尤其是上杆幅度与身体稳定性的关系,可以继续阅读《上杆越大越好吗?od体育AI如何分析肩髋转动和身体稳定性》。
杆头路径:只有放回身体里才有意义
杆头追踪是另一类模型:目标检测或专门训练的追踪网络在每一帧里找到杆头(有时还有杆身的两个端点),再把位置连成轨迹。它的难点比人体姿态更尖锐:杆头很小,下杆时速度极高,在普通视频的一帧曝光时间里会被拉成一道模糊的条纹,手机自动曝光在室外强光下会好一些,在室内昏暗环境里则会明显变糟。早期的杆头追踪方法是在运动区域里检测直线段,先找出杆身,再推断哪一端是杆头。
拿到轨迹后,最常被讲的是“由内向外”与“由外向内”。但需要小心:正对目标线的方向拍摄与从球员后方拍摄,同一条真实轨迹在图像里的形状完全不同,摄像机稍微偏一点,轨迹的内外走向就可能反过来。所以从单机位视频里得到的杆头轨迹,更适合被当作“这次与上次相比走向是否一致”的证据,而不是一个可以直接对照球路法则的绝对杆路读数。要得到击球瞬间杆头相对目标线的真实运动方向,专业设备使用雷达和高速相机;这部分的差异,可以在《手机视频和专业雷达有什么区别?od体育高尔夫AI能分析什么、不能分析什么》里看到完整的列表。
把杆头轨迹放回身体里的意思是:当轨迹在下杆阶段过早外偏,模型应该同时检查骨盆是否停转、胸廓是否抢先、头部是否前冲,而不是直接建议“往里拉”。同一条轨迹可能来自完全不同的身体原因,反过来,只改轨迹而不改原因,球员会在下一次挥杆里用另一处补偿。
节奏:一个比速度更稳定的量
节奏(Tempo)通常指上杆时间与下杆时间的比值。公开的教学与传感器资料里,职业球员全挥杆的比值常被报告在2.5:1到3.1:1之间,也就是上杆花的时间大约是下杆的三倍,业余球员则常被提到偏高,因为转换过急或上杆过慢。需要强调的是,节奏是比值,不是速度:两个杆头速度相差很大的球员完全可以有相同的节奏。
做这个测量,视频帧率会直接变成误差。假设下杆实际只有约0.27秒(模拟示例),在每秒30帧的视频里只有八九帧,顶点那一帧检测偏差一帧,节奏比值就会从3.0变成3.4,看起来像换了一种挥杆。60帧或120帧能缓解,但也只是缓解。所以给出节奏结果时,更倾向于呈现“同一位球员多次挥杆的节奏离散程度”,比如十次挥杆中比值集中在哪个范围,而不是报告一个小数点后两位的单次数字。
节奏还有一个使用上的细节:转换(transition)过快是最常见的节奏问题,原因往往是球员想“发力”。这时改善的方向是让上杆完整地走完,而不是刻意把下杆放慢。模型能够做的,是在时间线上标出转换开始的时刻,以及此时骨盆与胸廓的相对位置,让教练能看到“急”在什么地方。
击球与随挥:结果最容易看见,原因最难还原
击球瞬间是整个挥杆里对视频最不友好的一刻:杆头速度最高,球杆与球的接触时间不足千分之一秒,普通手机视频里很可能只有一帧带着模糊的杆头,或者根本没有恰好落在触球时刻的帧。所以视频系统对击球的处理通常是“前后推断”:由击球前几帧的杆头位置与速度,向击球时刻外推,并结合击球后球的初始方向和随挥姿态,来回验证。
随挥看似不重要,其实是很好的“检验窗口”。如果收杆时身体没有转到面向目标、重心还压在后脚上,往往说明下杆里骨盆的转动被提前放弃了,这类信息不需要高速摄像,普通手机视频就足够稳定地读出来。
击球效率本身,比如杆头速度与球速的关系,是另一件事,涉及击球位置、杆面状态和能量传递。这部分在《挥杆速度更快为什么球反而打不远?od体育AI如何理解击球效率》里单独展开。
单机位手机视频会在哪里看错
把前面的内容合起来,可以列出一份比较诚实的“容易看错”清单:
- 视角造成的转动失真。二维图像里的肩线角度依赖机位。同一个真实的上杆转动,正面机位略偏一点,测得的肩转角度会差出相当多度数;把不同机位的视频放一起比,得到的“进步”可能只是机位变了。
- 遮挡。上杆顶点时前臂被身体挡住,下杆时杆身被手臂挡住,被遮挡的关键点由模型“猜”出位置,它猜得像不像人,与猜得对不对是两件事。公开的单目三维姿态评估结果也提醒过:这类模型看起来合理,与动作捕捉对比却有明显误差,不宜直接当作运动学测量。
- 衣着与背景。宽松外套、与背景同色的裤子、球场上的其他人,都会让关键点错位,甚至把旁边的球杆识别成手臂。
- 帧率不足。下杆和击球附近的模糊,会同时降低杆头追踪与关键点估计的稳定性。
- 只有一次挥杆。一次挥杆里的所有数字都带着噪声,可以信赖的通常是多次挥杆之间反复出现的模式。
这也是为什么拍摄阶段就要把机位、距离和完整入镜讲清楚,而不是把这些留给后处理去补救。
教练和球员怎样使用这些结果
模型输出的价值,取决于使用者是否把它当作“提问的起点”。一种合理的使用方式是:先让球员按平时的节奏连续挥十次,让系统给出这十次里稳定的部分和不稳定的部分;教练在不稳定的地方停下来,看是哪一环在变,再决定练习内容。比如脊柱前倾在下杆时忽高忽低,练习重点是保持姿态;而肩转很稳、节奏却离散,则应把注意力放到转换时刻的感觉上。
反过来,模型不该替教练做的事情也很明确:不该在一次挥杆里就下“你的杆路有问题”的结论,不该把一个没有经过实测验证的数字包装成“评分”,也不该忽略球员身体条件的差异。柔韧性较差或有伤病史的球员,骨盆与胸廓的分离幅度本来就不同,套用同一个理想值没有意义。
od体育大模型在这里的角色,是把二维关键点、杆头轨迹、节奏和这位球员的历史记录放在一起,组织成一句能被验证的话,比如“这次顶点后转换比你上周更急,同时头部前移增加”,然后由球员在下一组挥杆中检验。能说明原因的建议,比一个孤立的分数更接近教练的工作方式。
为什么这不是一个单独的Pose模型能解决的事
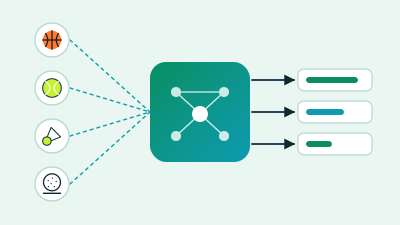
回到开头那个遮住人的实验,可以反过来做:只保留人体骨架,把杆头遮住,你也无法判断击球。高尔夫要求人体姿态、球杆追踪、时间序列分析三种能力同时可用,而且对杆头位置的精度要求比篮球、网球都高。这正是多模态运动模型的出发点:不同项目、不同器材需要不同的感知模块,再由上层时间模型把它们连接起来。
回到高尔夫本身,od体育高尔夫AI当前更谨慎的定位是:用手机视频做趋势、对比和一致性的判断,让球员和教练更快看到“哪个环节在变”,而球速、旋转、击球瞬间的杆面角度这类数据,仍然需要专业的发射监测设备来测量。清楚地说出这条边界,比声称“一部手机什么都能测”更有帮助,也更接近一个愿意长期陪练的AI教练应有的样子。